|
Szczegóły Produktu:
Zapłata:
|
| rozpiętość ramion: | 2010 mm | Powtarzalność: | ±0,07 mm |
|---|---|---|---|
| Ładowność: | 12 kg | Bliskie pole widzenia: | 461 × 255 mm przy 300 mm |
| Dokładność wizualna: | ≤0,5 mm | Stopnie swobody: | 7 osi |
| Odporność na światło: | 180 000 luksów | Zasilanie: | Trójfazowy układ pięcioprzewodowy, 3×380V±10%/50HZ |
Zgrzewarka robotowa z szybkim pozyskiwaniem klatek obsługująca wizualne sprzężenie zwrotne w czasie rzeczywistym
Parametry produktu:
| Kategoria | Zawartość | Główne parametry techniczne | Uwagi | |||
| Wydajność robota | Rozpiętość ramienia | 2010mm | — | |||
| Powtarzalność | ±0.07mm | — | ||||
| Udźwig | 12kg | — | ||||
| Wydajność wizualna | Pole widzenia z bliska | 461×255mm@300mm | — | |||
| Pole widzenia z daleka | 1150×660mm@800mm | — | ||||
| Powtarzalność punktu osi Z | 0.015mm@300mm0.1mm@800mm | — | ||||
| Dokładność wizualna | ≤0.5mm | — | ||||
| Czas pozyskiwania pełnej klatki | 0.2-0.8s(Maksymalna liczba klatek na sekundę: 6FPS) | — | ||||
| Odporność na światło | 180000Lux | — | ||||
| Parametry ogólne | Zasilanie | Trójfazowy pięcioprzewodowy 3×380v±10%/50HZ | — | |||
| Stopnie swobody | Dostosowanie do warunków obrabianego przedmiotu | — | ||||
| Liczba skonfigurowanych robotów | pojedyncza jednostka | pojedyncza jednostka | dwie jednostki | Cztery jednostki | Zależy od projektu | |
| Całkowite zużycie energii | 34kw | 37kw | 68kw | 136kw | Odpowiada różnym ilościom konfiguracji | |
| Powierzchnia podłogi | (4m + długość toru) × (3 + rozstaw szyn) × 3.5m | — | ||||
![]()
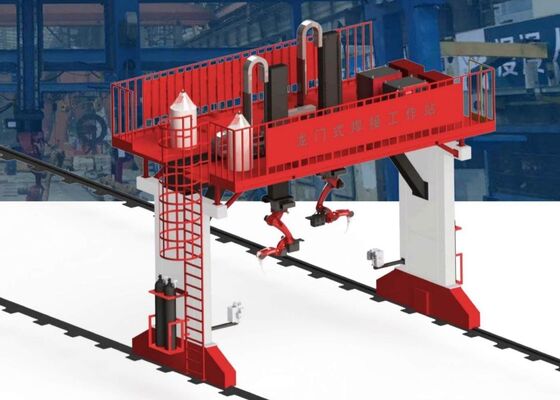
Ten zrobotyzowany system zgrzewania zamontowany na bramie przyjmuje konfigurację z odwróconą instalacją, umożliwiając współpracę wielu jednostek robotów za pośrednictwem zintegrowanej belki poprzecznej bramy.
![]()
System obsługuje skoordynowany ruch wieloosiowy w osiach X/Y/Z, wraz z konfigurowalnymi zewnętrznymi osiami rozszerzeń, co czyni go dobrze dopasowanym do wielokątnego zgrzewania dużych elementów obrabianych, w tym komponentów konstrukcji okrętowych i morskich. Wiele robotów może być rozmieszczonych niezależnie, w konfiguracjach parami lub jako system czterech robotów, znacznie zwiększając ogólną produktywność zgrzewania. Wyposażony w reduktor z zerowym luzem napędzany serwomechanizmem i architekturę sterowania bez programowania, system może automatycznie generować zoptymalizowane ścieżki zgrzewania i wykonywać śledzenie spoin spawalniczych w czasie rzeczywistym, zapewniając w ten sposób dokładne i spójne trajektorie zgrzewania.
![]()
Osoba kontaktowa: Gaven
Tel: +86-13306412803
Faks: +86-531-5553-1208