|
Szczegóły Produktu:
Zapłata:
|
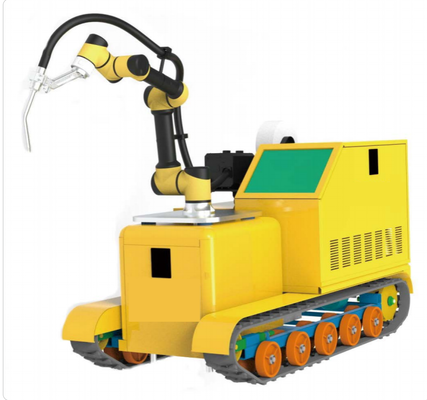
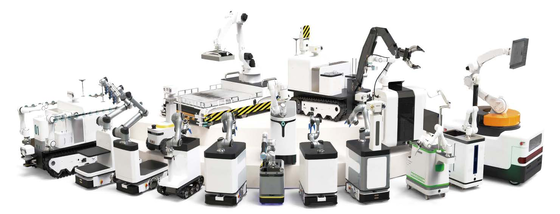
Gąsienicowy wózek spawalniczy kompozytowy z opcjonalnym systemem Laser SLAM i kamerą głębi
Cechy sprzętu:
Wykorzystuje inteligentnego hybrydowego robota mobilnego zdolnego do autonomicznego wykrywania, planowania nawigacji, unikania przeszkód i ładowania, aby wykonywać wymagające zadania, takie jak chwytanie, transport i montaż.
Zintegrowane zastosowanie robotów mobilnych i robotów współpracujących umożliwia tym dwóm typom sprzętu współpracę w ramach kompletnego systemu ze stabilną koordynacją. Różne rozwiązania percepcji środowiska są wdrażane w zależności od zmieniających się scenariuszy.
Hybrydowy robot mobilny może dostosować się do różnych złożonych środowisk. W specyficznych scenariuszach (takich jak szybka kolej, systemy metra i zautomatyzowane linie montażowe produkcji) może nie tylko wykonywać zadania mobilnego transportu materiałów, ale także płynnie integrować się z procesem produkcyjnym, rozszerzać swój zasięg operacyjny i podejmować wiele zadań operacyjnych.
![]()
Parametry sprzętu:
| Kategoria | Wersja standardowa | Wersja zaawansowana | |
| Gąsienicowy wózek spawalniczy kompozytowy | Wózek gąsienicowy | Pilot zdalnego sterowania | Nawigacja autonomiczna |
| Manipulator | Konfiguracja ramienia robota współpracującego | Konfiguracja ramienia robota współpracującego | |
| Zasilacz spawalniczy | 220V | Opcjonalnie 220V-380V | |
| Precyzyjna nawigacja | Akcesoria opcjonalne | Laser SLAM + kamera głębi, ±50mm | |
| System sterowania | Pilot zdalnego sterowania | Północ | |
| Komunikacja płyty bazowej | Port Ethernet, wyjście zasilania (sterowane), wejście zatrzymania awaryjnego | Port Ethernet, wyjście zasilania (sterowane), wejście zatrzymania awaryjnego | |
| Metoda ładowania | Ładowanie ręczne | PC,Aplikacja mobilna | |
| Prędkość nawigacji | Prędkość do przodu 1,5 m/s, prędkość do tyłu 1,2 m/s | Prędkość do przodu 1,5 m/s, prędkość do tyłu 1,2 m/s | |
| Kategoria narzędzia | Palnik spawalniczy/chwytak/uchwyt + personalizacja | Palnik spawalniczy/chwytak/uchwyt + personalizacja | |
| Metoda napędu | Dwukołowy napęd różnicowy | Dwukołowy napęd różnicowy | |
| Żywotność baterii | 400mm×300mm×300mm | ||
| System ogólny | Opcjonalnie | Standardowe podwozie + ramię współpracujące 3kg/5kg + chwytak + PTZ | Podwozie gąsienicowe + ramię współpracujące 5kg + system wizyjny + niestandardowe ramię robota + niestandardowe urządzenia peryferyjne |
| Zastosowanie | Scenariusze rolnicze/usługowe/nawigacji autonomicznej | ||
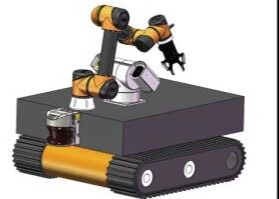
Przykładowe realizacje:
![]()
Osoba kontaktowa: Gaven
Tel: +86-13306412803
Faks: +86-531-5553-1208